모집 안내

교육기간

26년 12월 27일(월)
~ 27년 01월 08일(금) (약 6개월)
선발인원

선착순 28명 모집 (선발 면접에 합격한 자)
자격요건

국민내일배움카드 발급 가능한 자
협동로봇 제어, 로봇 비전, 자동화 시스템 개발 등 직무 취업 희망자
수강혜택

훈련비 17,424,000원 전액 지원!
매월 최대 90만원훈련 수당 지급
훈련장려금 월 40만원(AI캠퍼스) +
국취 1유형 월 50만원

참여기업 소개

로봇을 만드는 기술과 현장에 적용하는 경험,

두 기업의 전문성을 하나의 교육과정에서 만납니다.

01

LEADING PARTNER

한화로보틱스

마우스를 올려 자세히 보기
LEADING PARTNER

한화로보틱스의 HCR은 설계, 제어 기술 기반의
고품격 협동로봇 브랜드입니다.

다양한 산업 분야에서 자동화를 지원하는 신뢰성 높은 제품과 솔루션을 제공하고 있습니다.
  • HCR 협동로봇
  • 정밀 제어 기술
  • AI 비전 솔루션
한화로보틱스 홈페이지 보기 →

기업과 함께 배우는 기술

  • HCR-3A 현직자 교육
  • 협동로봇 기본 운용 및 제어
  • 3D 카메라·Modbus·LS PLC 연동
  • Rodi-X API 활용 실습
HCR 시리즈
HCR 시리즈
정밀 제어
정밀 제어
협동로봇 운용
협동로봇 운용
02

SPECIALIST PARTNER

미켈로로보틱스

마우스를 올려 자세히 보기
SPECIALIST PARTNER

로봇 자동화의 가능성을
실제 현장에서 확인하세요

사람의 숙련 기술을 AI가 학습하여 이해하고, 로봇이 스스로 수행하는 새로운 작업 방식을 만듭니다.
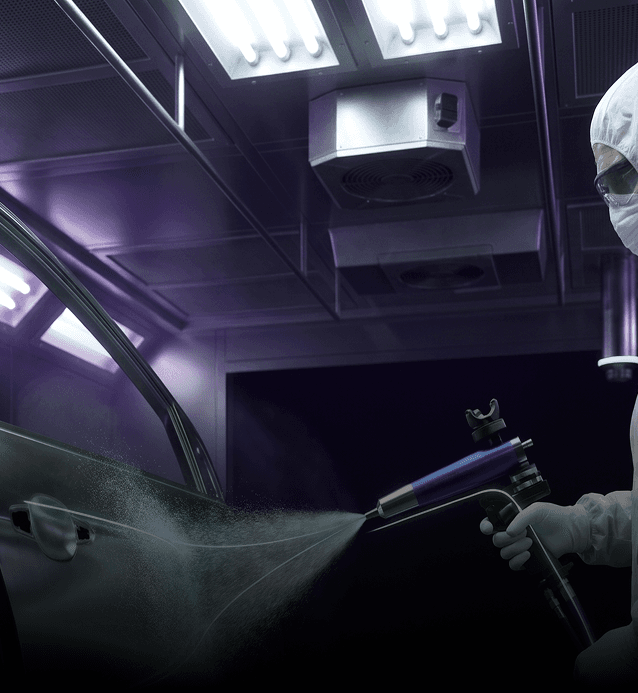
  • 작업 동작 학습
  • 3D 비전·경로 보정
  • 로봇 경로 생성
미켈로로보틱스 홈페이지 보기 →

기업과 함께 배우는 기술

  • 로봇 시스템 프로그래밍·비동기 PLC 제어
  • 카메라-로봇 좌표 보정·비전 기반 픽앤플레이스
  • 로봇수학·가상로봇 궤적 시뮬레이션
  • 비전 시스템 고도화·실시간 3D 오브젝트 추적
Michelo Motion
Motion
Michelo Vision
3D Vision
Path Generation
Path Generation
mobile background

시장현황

산업 현장에 늘어나는 로봇, 더 넓어지는 협동로봇 시장

산업 현장에 늘어나는 로봇
전 세계 공장에서 로봇 도입 확대

2025년 신규 설치 60만 대 돌파
전년 대비 11% 증가

전 세계 산업용 로봇 연간 신규 설치

단위: 천 대

출처 : 국제로봇연맹(IFR), World Robotics 2026

확대가 전망되는 협동로봇 수요
글로벌 협동로봇 시장 매출 성장 전망

2025년 12억 달러 → 2030년 24억 달러
5년간 약 2배 성장 전망

글로벌 협동로봇 연간 출하량 전망

단위: 천 대
실적 전망

출처 : Interact Analysis, Collaborative Robots–2026

커지는 로봇 시장, 더 많은 현장에서 필요해질 로봇 인재

로봇 제어·비전·자동화 핵심 역량을 쌓을 수 있는 기회입니다.

무엇이 다른가?

로봇 제어부터 비전·PLC 연동까지,

실제 작업을 수행하는 로봇 시스템을 만듭니다.

구분
기초 학습
RECOMMEND[한화로보틱스] 부트캠프에서의 확장
교육 범위
프로그래밍·로봇 동작 원리 이해
로봇 + 카메라 + PLC + 그리퍼 통합 실습
실습 장비
개별 장비의 사용법 학습
HCR-3A 협동로봇·산업용 3D 카메라·3D프린터 활용
설계·제작
도면과 모델링으로 구조 이해
3축로봇 설계·3D프린팅 제작·공압 그리퍼 제작 프로젝트
비전 활용
영상처리와 객체 인식 기초
카메라-로봇 좌표 보정 → 픽앤플레이스 → 실시간 3D 추적
시스템 제어
개별 장치의 동작 제어
Modbus 통신·LS PLC 연동·비동기 프로그래밍으로 제어 확장
기업 실무자 강의
개념과 실습 방법 학습
5개 기업 소속 강사진이 총 70% 참여

장비 활용 실습

협동로봇, 3D 프린터, 산업용 3D 카메라를 활용해

부품 제작부터 비전 기반 로봇 제어까지 단계적으로 경험합니다.

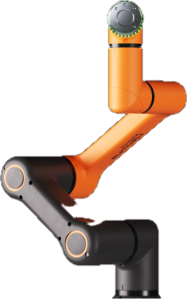
한화로보틱스 협동로봇 HCR-3A

EQUIPMENT.01

한화로보틱스 협동로봇(HCR-3A)

로봇 동작 프로그래밍 및 작업 시퀀스 구현
PLC 통신과 그리퍼 연동 제어
물체를 집고 옮기는 Pick & Place 실습
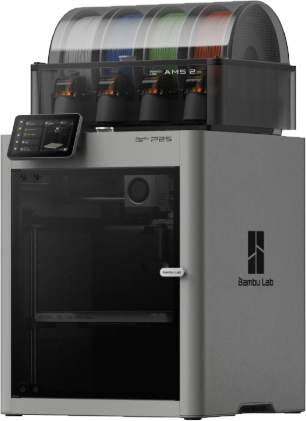
Bambu Lab 3D 프린터

EQUIPMENT.02

Bambu Lab 3D 프린터(3D Printer)

SOLIDWORKS 기반 그리퍼·장착 부품 설계
3D 프린팅 및 출력물 치수 측정 및 후처리
로봇 조립성 확인과 설계 수정 및 재출력
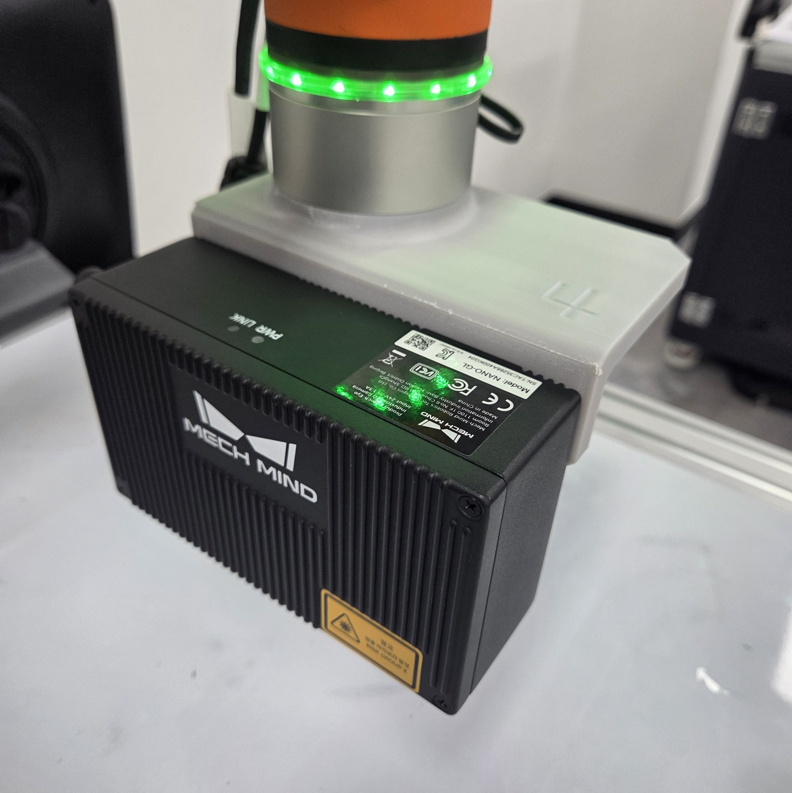
MECH MIND 3D 카메라

EQUIPMENT.03

MECH MIND 3D 카메라(Mech-Eye)

3D 카메라 제어 및 비전 데이터 취득
카메라와 로봇의 좌표 정합·변환 실습
인식한 물체 위치를 로봇 작업에 연계

압도적인 현직자 참여 비율

도넛 차트 자리

전체 교육의 약 70% 이상을
현직 엔지니어가 직접 참여하여 진행합니다

기업별 강의 분야

미켈로로보틱스40%로봇 프로그래밍·수학, PLC 제어, 비전·캘리브레이션, 시뮬레이션·픽앤플레이스·3D 트래킹
한화로보틱스9%HCR-3A 협동로봇 운용 및 제어
엔티피9%로봇·컴퓨터 시스템 프로그래밍
이엑스솔루션8%기구설계, 3D 프린터 기반 3축 로봇 설계·제작
로보윌4%로봇·컴퓨터 시스템 프로그래밍, 공압 그리퍼 제작

채용공고 요구역량

기업이 요구하는 기술을, 교육에서 그대로 구현합니다.

주요 로봇 선도기업 로봇·자동화 전문기업

한화로보틱스

협동로봇 제어 SW 개발

채용공고의 업무·역량

협동로봇 제어 소프트웨어 및 API 개발
Modbus 등 산업용 통신 프로토콜 활용
로봇과 외부 장비의 연동 시스템 개발

우리 과정에서 배우는 내용

HCR-3A 협동로봇 제어 및 Rodi-X API 활용
Modbus 통신과 LS PLC 연동 실습
카메라·PLC·그리퍼를 연결한 로봇 응용 구현

출처: 한화로보틱스 채용공고

두산로보틱스

로보틱스 Python 개발자

채용공고의 업무·역량

Python 기반 협동로봇 API 및 실행 관리 기능 개발
멀티스레드·멀티프로세스 기반 소프트웨어 개발
Python을 활용한 AI·비전 시스템 연동

우리 과정에서 배우는 내용

Python 기초·객체지향 프로그래밍 및 로봇 제어 실습
멀티스레딩·멀티프로세싱을 활용한 작업 분산
OpenCV 영상처리와 비전 기반 픽앤플레이스

출처: 두산 채용공고

레인보우로보틱스

SI 로봇 자동화설계

채용공고의 업무·역량

로봇 그리퍼 및 자동화 기구 설계
로봇 동작 분석과 좌표계·기구학 이해
제작·조립 오차를 고려한 설계 개선

우리 과정에서 배우는 내용

SOLIDWORKS 기반 그리퍼·로봇 장착 부품 설계
좌표변환·정기구학·역기구학 및 궤적 시뮬레이션
3D 프린팅·치수 측정·조립 검토 및 설계 수정

출처: 잡플래닛 기업 채용공고

뉴로메카

자동화장비 개발 PLC 제어

채용공고의 업무·역량

PLC를 활용한 물류·공정 장비 제어
PLC 프로그램 및 모션·HMI 개발
장치 통신과 프로젝트 제어 업무 수행

우리 과정에서 배우는 내용

PLC 래더 로직과 시퀀스 차트 기초
공압회로 결선·PLC 매핑 및 그리퍼 제어
산업용 통신과 비동기 기반 실시간 PLC 제어

출처: 사람인 채용공고

씨메스로보틱스

비전 시스템 엔지니어

공고에서 확인한 업무·역량

산업용 2D·3D 카메라 및 센서 성능 평가
카메라·렌즈·조명 구성과 영상 품질 검증
캘리브레이션·좌표계·깊이 데이터 이해

우리 과정에서 배우는 내용

산업용 3D 카메라 활용 및 비전 데이터 처리
카메라 광학 기초와 OpenCV 기반 영상 처리
Eye-in-Hand·Eye-to-Hand 캘리브레이션 실습

출처: 점핏 채용공고

로보티즈

로봇 플랫폼 설계

공고에서 확인한 업무·역량

로봇 제품 및 플랫폼 기구설계
로봇 플랫폼 테스트 수행
CREO 활용 역량과 설계 포트폴리오 제출

우리 과정에서 배우는 내용

SOLIDWORKS 기반 기구설계 기초
3D프린터를 활용한 3축로봇 설계·제작
출력 부품의 치수·조립 상태 확인과 설계 개선

출처: 로보티즈 공식 채용공고

제어·비전·AI를 결합한 Physical AI 스쿨

산업용 장비와 실습으로 배우는 4가지 핵심 역량!

HCR-3A

협동로봇 기반 실습

한화로보틱스 현직자 교육
협동로봇 동작·작업 제어
Python 기반 제어환경 구성
API 활용 및 원격 제어

매크마인드
Mech-Eye

산업용 3D 카메라

3D 카메라 제어·데이터 취득
카메라-로봇 캘리브레이션
좌표변환과 로봇 작업 연계
비전 기반 Pick & Place

PLC·장치연동

PLC 기반 자동화 제어

전기회로·센서 입출력 기초
PLC 래더 로직·시퀀스 제어
Modbus 통신·LS PLC 연동
공압 그리퍼·실시간 PLC 제어

비전 AI·응용 구현

OpenCV·비전AI

영상처리·비전 AI
데이터 수집·라벨링·전처리
인식 결과를 로봇 동작으로 연결
실시간 3D 오브젝트 트래킹

산업현장 요구 커리큘럼

총 1,000시간, 로봇 제어부터 AI 비전, PLC·장치연동까지

단계별 실습과 8개의 프로젝트를 통해 로봇 시스템 구현 역량을 쌓습니다.

Python 프로그래밍·협업 기초
Python 환경 구성·기초 실습

40h
객체지향 프로그래밍·데이터 스키마

40h
GitHub 기반 프로젝트 관리·브랜치·배포

40h
팀 협업 프로젝트

40h
0h25h50h75h100h
로봇·PLC·장치 연동
협동로봇 주요 기능·원격 제어

40h
전기회로 기초·실습·안전

88h
PLC·공압회로 제어

24h
임베디드 시스템 통신 기초

16h
공압 그리퍼 제작 프로젝트

24h
로봇 컴퓨터 시스템 프로그래밍

24h
실시간 PLC 제어 프로젝트

40h
0h25h50h75h100h
협동로봇·기구설계·로봇수학
한화로보틱스 현직자 교육(협동로봇)

80h
CAD·기계요소 설계 기초

40h
3축 로봇 설계·제작 프로젝트

40h
좌표변환·로봇 기구학

72h
로봇 동역학·힘/토크 제어

16h
가상로봇 궤적 시뮬레이터 프로젝트

40h
0h25h50h75h100h
비전 AI·로봇 응용
카메라 원리·OpenCV 영상처리

24h
카메라-로봇 캘리브레이션 프로젝트

16h
비전 AI 기초·데이터 수집·라벨링

32h
비전 기반 Pick & Place 프로젝트

40h
멀티스레딩·멀티프로세싱

16h
비전 AI 데이터 수집·전처리 심화

48h
실시간 3D 트래킹 프로젝트

80h
0h25h50h75h100h

단계별로 완성되는 로봇 엔지니어링 역량

각 단계별 실습과 프로젝트를 통해, 코드에서 시작해 실제 작동하는 로봇 시스템까지 구현합니다.

STEP 01Python·협업 개발
STEP 02협동로봇·기구설계
STEP 03PLC·장치 연동
STEP 04로봇 비전·AI

STEP 01.

로봇 제어의 시작,
Python으로 개발 기초를 다집니다.

핵심 목표

Python 문법부터 객체지향 프로그래밍, GitHub 기반 협업까지.
로봇 제어 프로그램을 배우기 위한 개발 기초를 익힙니다.

학습 항목상세 내용
Python 개발환경VS Code·가상환경 설정 및 Ubuntu Linux 기초
Python·객체지향 기초기본 문법, 함수, 클래스·상속 및 데이터 구조 이해
데이터 처리·GUI 구현NumPy·Pandas 활용과 PyQt5 기반 제어 화면 제작
임베디드 장치 제어Arduino·ESP32와 C++을 활용한 센서·모터 제어
통신·장치 연결시리얼·Wi-Fi 통신을 통한 PC와 제어보드 연동
GitHub 협업 관리Git·GitHub 활용, 브랜치 관리 및 코드 공유
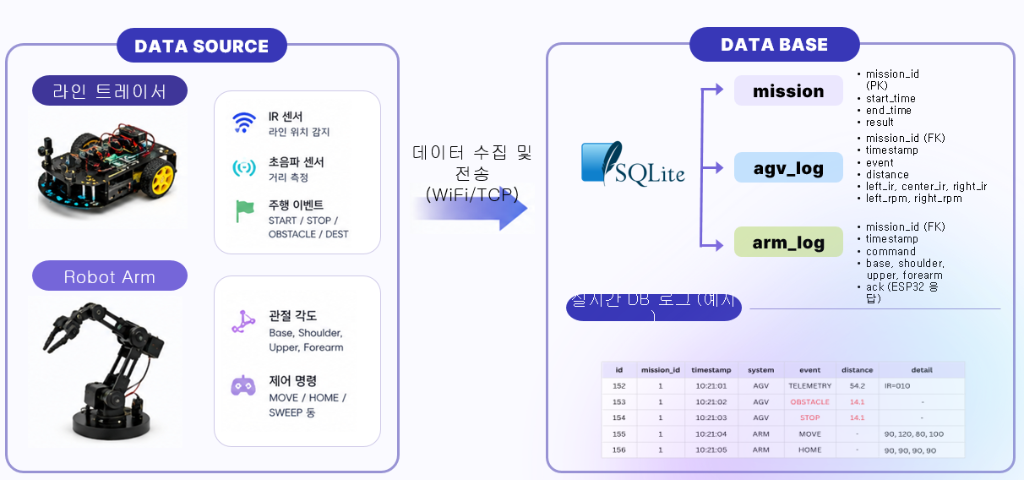
팀 프로젝트 개발2~3인 협업으로 라인트레이싱·소형 로봇암 제어 실습

STEP 02.

협동로봇을 직접 다루고,
필요한 기구를 설계·제작합니다.

핵심 목표

한화로보틱스 HCR-3A의 운용과 제어 방법을 익히고,
SOLIDWORKS 설계와 3D 프린팅으로 로봇에 연결할 기구를 제작합니다.

학습 항목상세 내용
HCR-3A 기본 운용로봇 작동 원리와 Rodi 조작·프로그래밍 환경 이해
로봇 동작 프로그래밍MOVE 명령, 조건·반복문 및 패턴 동작 실습
주변 장치 연동I/O·TCP 설정, 3D 카메라 제어 및 Modbus·LS PLC 연동
Rodi-X API 활용API 기반 로봇 제어와 작업 순서·오류 처리 로직 실습
SOLIDWORKS 기구설계스케치·피처·어셈블리를 활용한 브라켓·플랜지 설계
기계요소·구조 검토하중을 고려한 베어링·모터 선정과 플랜지 구조 해석
3D 프린팅·조립 검증비전 플랜지·그리퍼 등 부품 제작 및 3축 로봇 어셈블리 실습

STEP 03.

회로와 통신을 연결하고,
로봇의 동작을 제어합니다.

핵심 목표

ROS2와 PLC를 활용해 로봇·주변 장치를 연동하고,
좌표변환·기구학·힘 제어를 학습해 로봇 동작을 구현하고 검증합니다.

학습 항목상세 내용
ROS2 프로그래밍Node·Topic·Service·Action 기반 통신과 장치 제어
전기회로·안전 실습PNP/NPN, 전원공급기·릴레이 회로 및 전기안전
PLC·산업용 통신래더 로직·시퀀스 차트, 공압회로 결선 및 통신 실습
공압 그리퍼·실시간 제어공압 기반 그리퍼 제작과 비동기 프로그래밍을 통한 PLC 제어
로봇수학·기구학행렬·좌표변환, 정기구학·역기구학의 Python 검증
힘·토크 제어힘·토크센서 데이터 수집·분석 및 협동로봇 제어 실습
로봇 궤적 시뮬레이션가상로봇 궤적 시뮬레이터 개발 프로젝트

STEP 04.

카메라로 인식한 정보를,
로봇의 움직임으로 연결합니다.

핵심 목표

영상처리와 비전 AI, 로봇-카메라 좌표 보정을 학습하고,
픽앤플레이스와 실시간 3D 객체 추적 시스템으로 확장합니다.

학습 항목상세 내용
카메라·영상처리 기초광학 원리, 카메라 보정 및 이미지 데이터 관리
OpenCV 기반 2D 비전이미지처리와 기초 비전 알고리즘 실습
로봇-카메라 좌표 보정Eye-in-hand·Eye-to-hand 외부 캘리브레이션
비전 AI·데이터 준비AI 시스템 구성, 데이터 수집·라벨링 및 전처리
비전 기반 픽앤플레이스객체 검출 → 좌표변환 → 로봇 이동 → 그리퍼 제어
비전 시스템 고도화멀티스레딩·멀티프로세싱과 상황별 이미지 인식 AI 실습
실시간 3D 객체 추적실시간 3D 오브젝트 트래킹 시스템 구현 프로젝트

8개의 프로젝트로 쌓는 로봇 구현 경험

직접 설계하고, 연결하고, 움직여보세요.

하나씩 익힌 기술이 실제 동작하는 로봇 시스템으로 이어집니다.

1센서·모터 제어
2로봇 부품 설계·제작
3로봇 그리퍼 제작
4실시간 PLC 제어
5가상로봇 궤적 시뮬레이터
6카메라-로봇 좌표 보정
7픽앤플레이스
83D 오브젝트 트래킹
센서·모터 제어 기반 협동 프로젝트

PROJECT 01

센서·모터 제어 기반 협동 프로젝트

프로젝트 목표

2~3인 팀으로 라인트레이싱과 소형 로봇암 제어를 구현하며, 센서·모터·통신을 연결하는 경험과 협업 역량을 쌓습니다.

프로젝트 수행 내용
팀 구성과 기획 — 역할을 분담하고 프로젝트 수행 계획 수립
센서·모터 제어 — IR·초음파 센싱 테스트, 센서 감도와 모터 속도 조정
라인트레이싱 구현 — 주행 알고리즘 적용 및 반복 테스트
로봇암 원격 제어 — 무선·시리얼 통신과 GUI를 활용한 제어 테스트
동작 개선과 발표 — 전원 분배·통신 오류·센서 노이즈를 점검하고 결과 발표
비전 플랜지 · 3D 카메라 장착비전 플랜지 · 3D 카메라 장착
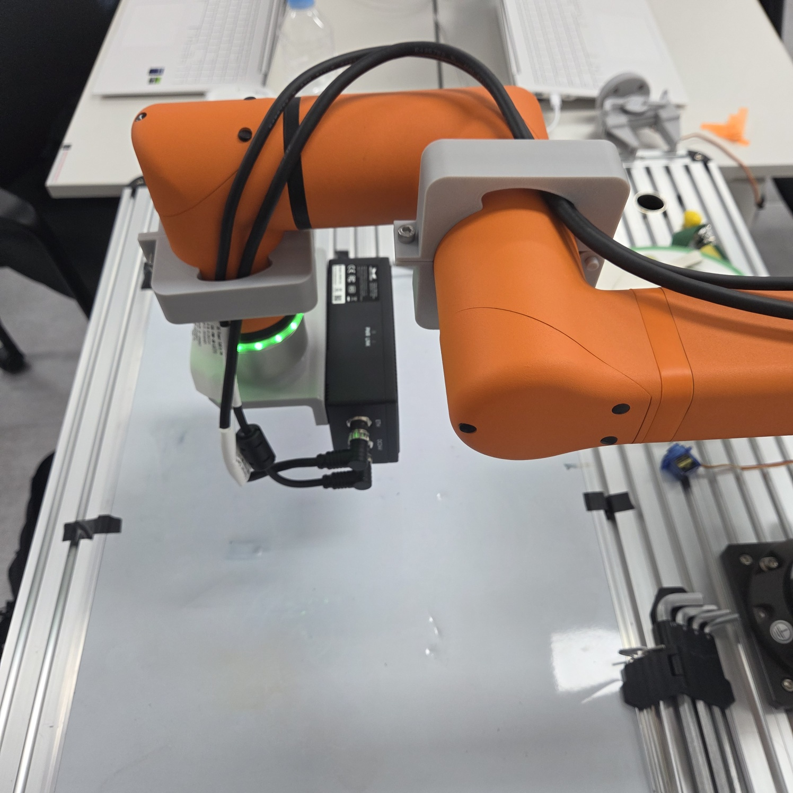
케이블 홀더 · HCR 로봇 장착케이블 홀더 · HCR 로봇 장착

PROJECT 02

3D 프린팅 기반 로봇 부품 설계·제작 프로젝트

프로젝트 목표

로봇에 장착할 부품을 직접 설계하고 3D 프린터로 제작하며, 조립과 수정 과정을 통해 기구설계 역량을 쌓습니다.

프로젝트 수행 내용
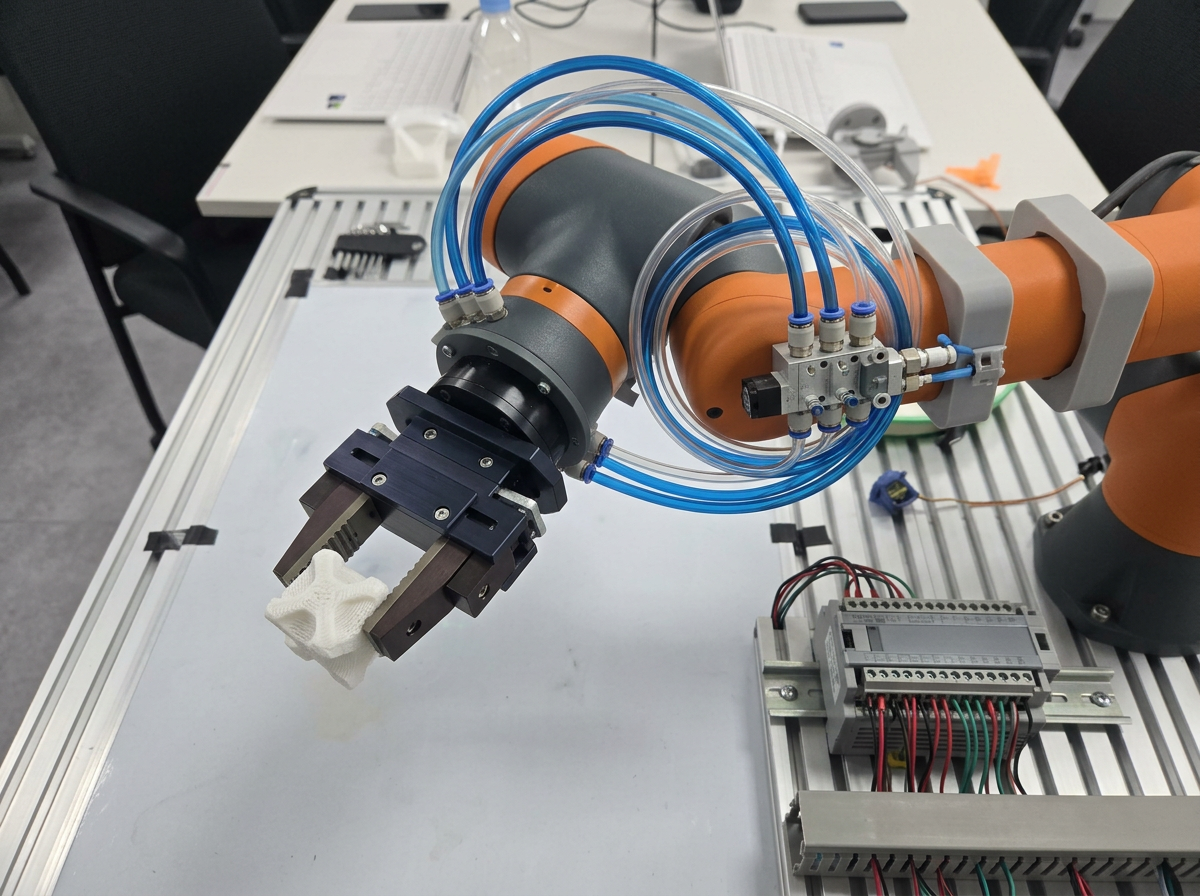
부품 설계 — SOLIDWORKS로 비전 플랜지·슬라이드형 그리퍼·케이블 홀더 설계
구조·조립 검토 — 재료 특성과 조립 공차를 고려해 형상 및 체결 구조 검토
3D 프린팅 제작 — 슬라이싱 설정, 시험 출력 및 출력물 후처리
로봇 조립·설계 수정 — HCR 로봇 장착과 3축 로봇 어셈블리를 통해 조립성 확인
결과물 정리·발표 — 부품 도면과 제작 결과를 정리하고 개선 사항 발표
공압 그리퍼 · PLC 결선공압 그리퍼 · PLC 결선

이해를 돕기 위해 AI로 생성한 이미지입니다.

PROJECT 03

공압 기반 로봇 그리퍼 제작 프로젝트

프로젝트 목표

공압 회로와 PLC 제어를 연결해 그리퍼의 파지 동작을 구현하며, 로봇 말단 장치의 작동 원리와 제어 방법을 익힙니다.

프로젝트 수행 내용
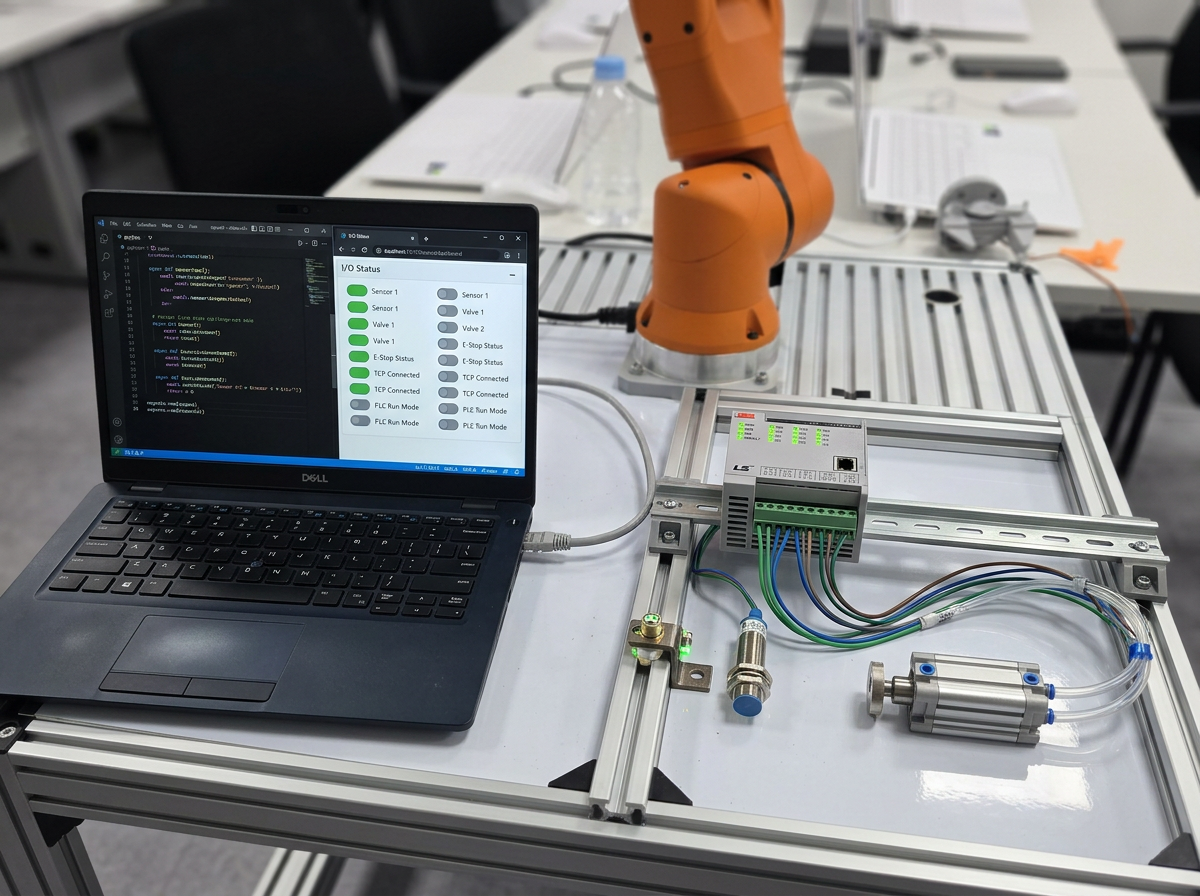
동작 순서 구성 — 물체를 잡고 놓는 그리퍼의 동작 순서와 제어 조건 정리
공압 회로 구성 — 공압 구동 원리를 이해하고 그리퍼 작동을 위한 회로 연결
PLC 입출력 연동 — 장치의 입출력 신호를 확인하고 PLC에 매핑
그리퍼 동작 구현 — PLC 제어 로직을 적용해 그리퍼의 열림·닫힘 동작 실습
반복 동작 점검 — 파지·해제 동작을 반복하며 결선과 제어 로직 점검
PC-PLC 비동기 통신 제어PC-PLC 비동기 통신 제어

이해를 돕기 위해 AI로 생성한 이미지입니다.

PROJECT 04

비동기 프로그래밍 기반 실시간 PLC 제어 프로젝트

프로젝트 목표

컴퓨터와 PLC 간 통신에 비동기 프로그래밍을 적용해, 장치 상태 확인과 제어 명령을 함께 처리하는 프로그램을 구현합니다.

프로젝트 수행 내용
통신 환경 구성 — 컴퓨터와 PLC의 연결을 설정하고 데이터 송수신 확인
입출력 데이터 처리 — 장치 상태를 읽고 제어에 필요한 데이터 구조 정리
비동기 로직 구현 — 상태 수집과 제어 명령 처리를 비동기 작업으로 구성
장치 제어 연동 — PLC 입출력과 프로그램을 연결해 명령에 따른 동작 확인
응답·예외 점검 — 통신 지연과 오류 상황을 점검하고 제어 흐름 개선
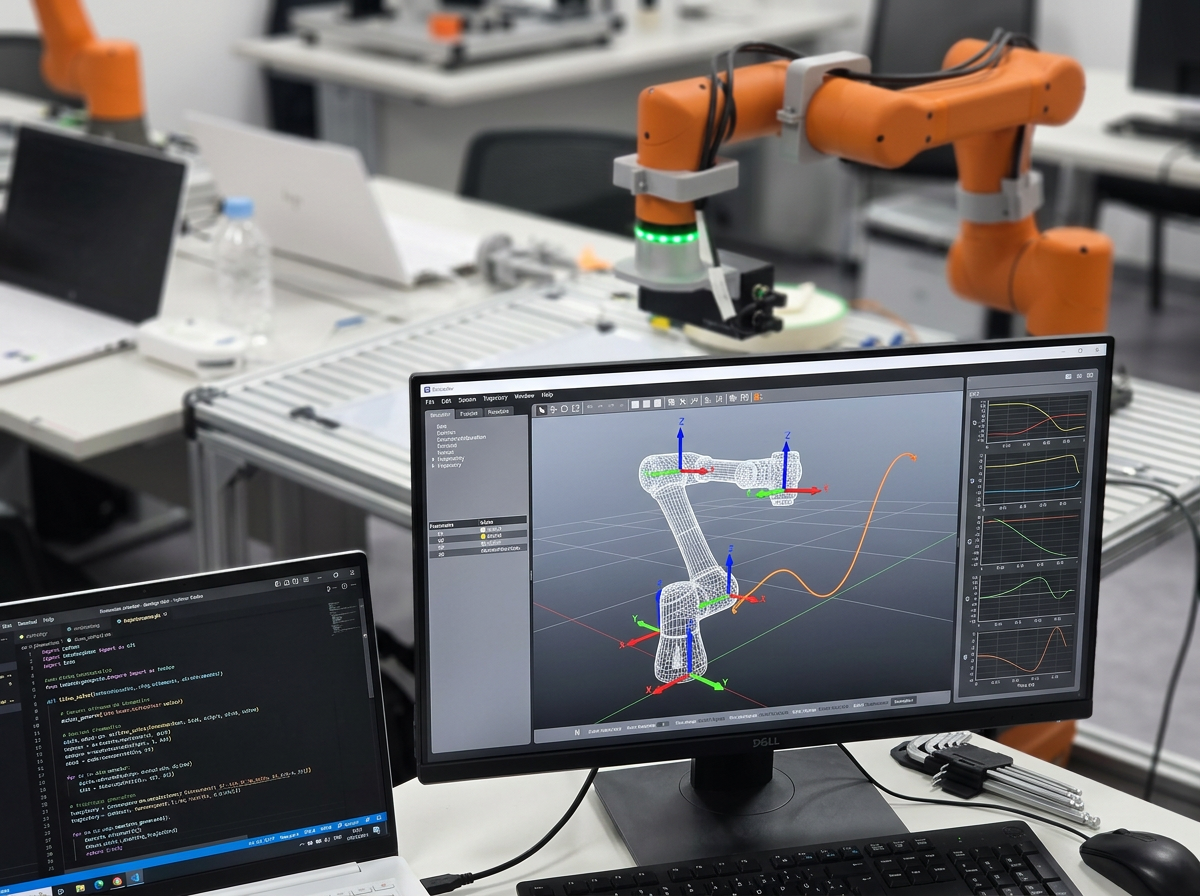
가상로봇 궤적 시뮬레이션가상로봇 궤적 시뮬레이션

이해를 돕기 위해 AI로 생성한 이미지입니다.

PROJECT 05

로봇 기구학 기반 가상로봇 궤적 시뮬레이터 개발

프로젝트 목표

좌표변환과 정·역기구학을 적용해 가상로봇의 움직임을 계산하고, 목표 위치까지의 궤적을 시뮬레이션으로 확인합니다.

프로젝트 수행 내용
좌표계 구성 — 로봇의 기준 좌표계와 관절 간 좌표변환 관계 설정
정기구학 구현 — 관절값에 따른 로봇 말단의 위치와 자세 계산
역기구학 검증 — 목표 위치·자세에 대응하는 관절값 계산 및 검증
이동 궤적 구현 — 시작점에서 목표점까지의 이동 경로를 생성하고 시각화
시뮬레이터 검증 — Python으로 계산 결과와 가상로봇의 동작 비교·확인
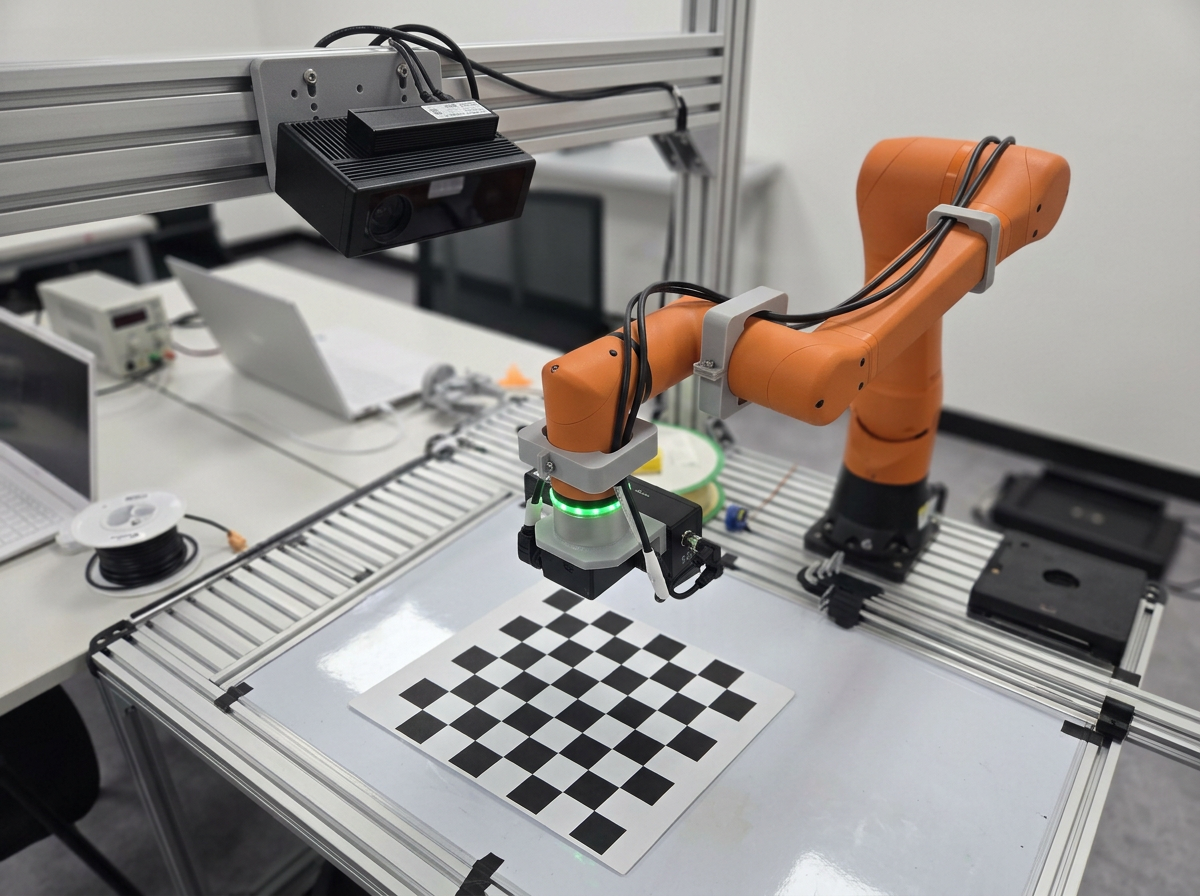
Eye-in-hand · Eye-to-hand 보정Eye-in-hand · Eye-to-hand 보정

이해를 돕기 위해 AI로 생성한 이미지입니다.

PROJECT 06

카메라-로봇 좌표 연결을 위한 외부 캘리브레이션

프로젝트 목표

Eye-in-hand와 Eye-to-hand 방식의 좌표 보정을 통해, 카메라가 인식한 위치를 로봇 제어에 활용할 수 있도록 연결합니다.

프로젝트 수행 내용
카메라 배치 이해 — 로봇 장착형과 외부 고정형 카메라의 좌표 관계 비교
보정 데이터 수집 — 로봇 자세와 카메라 관측 데이터를 수집하고 정리
Eye-in-hand 보정 — 로봇에 장착된 카메라와 로봇 사이의 좌표 관계 계산
Eye-to-hand 보정 — 외부 고정 카메라와 로봇 기준 좌표계의 관계 계산
좌표변환 검증 — 카메라에서 얻은 위치를 로봇 좌표로 변환하고 오차 확인
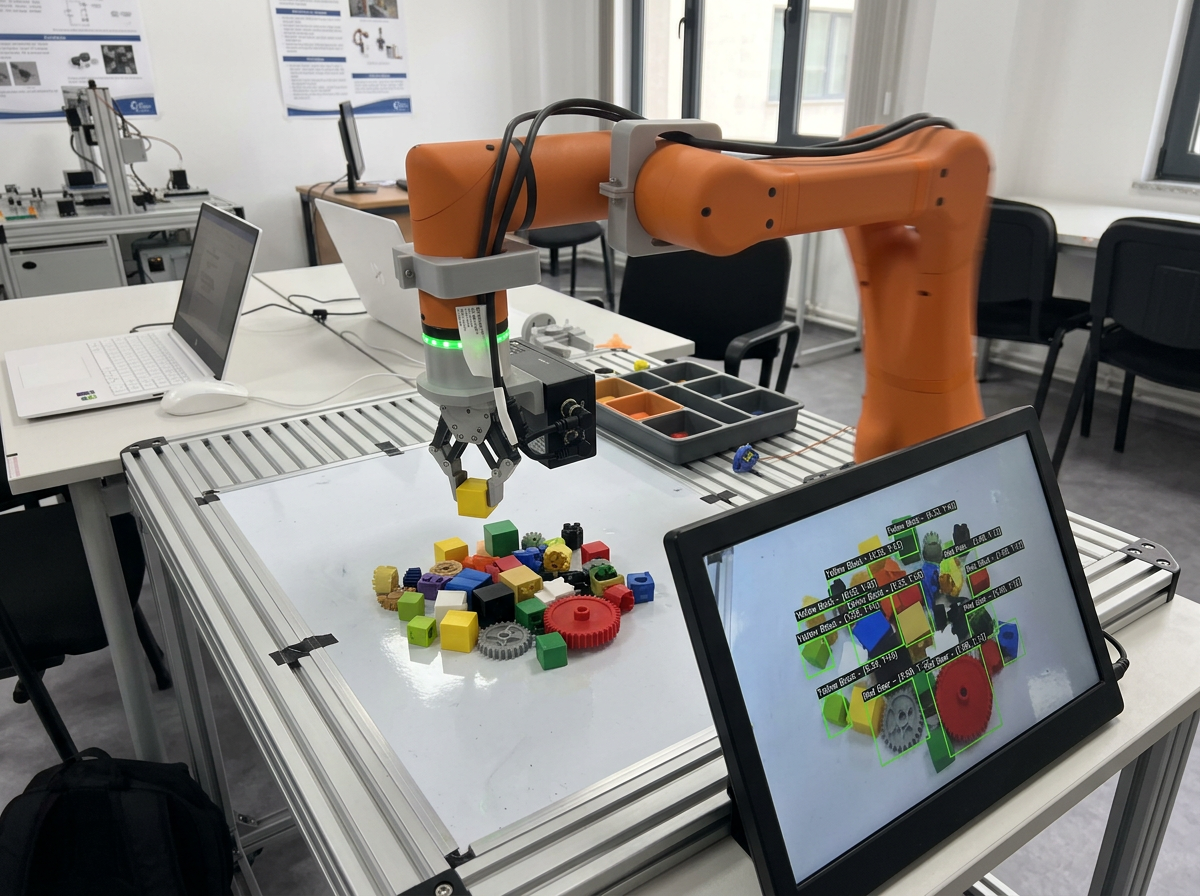
비전 검출 기반 픽앤플레이스비전 검출 기반 픽앤플레이스

이해를 돕기 위해 AI로 생성한 이미지입니다.

PROJECT 07

비전 알고리즘 기반 로봇 픽앤플레이스 구현

프로젝트 목표

객체 검출부터 좌표변환, 로봇 이동, 그리퍼 제어까지 연결해 물체를 인식하고 옮기는 로봇 응용 시스템을 구현합니다.

프로젝트 수행 내용
비전 검출 — 카메라 영상에서 작업 대상 물체를 검출하고 위치 정보 추출
좌표변환 — 검출 위치를 로봇이 이동할 수 있는 기준 좌표로 변환
로봇 이동 — 변환된 좌표를 바탕으로 대상 물체와 배치 위치로 이동
그리퍼 제어 — 이동 순서에 맞춰 물체를 잡고 놓는 동작 구현
통합 동작 검증 — 검출·좌표변환·이동·파지의 전체 흐름을 연결하고 반복 테스트
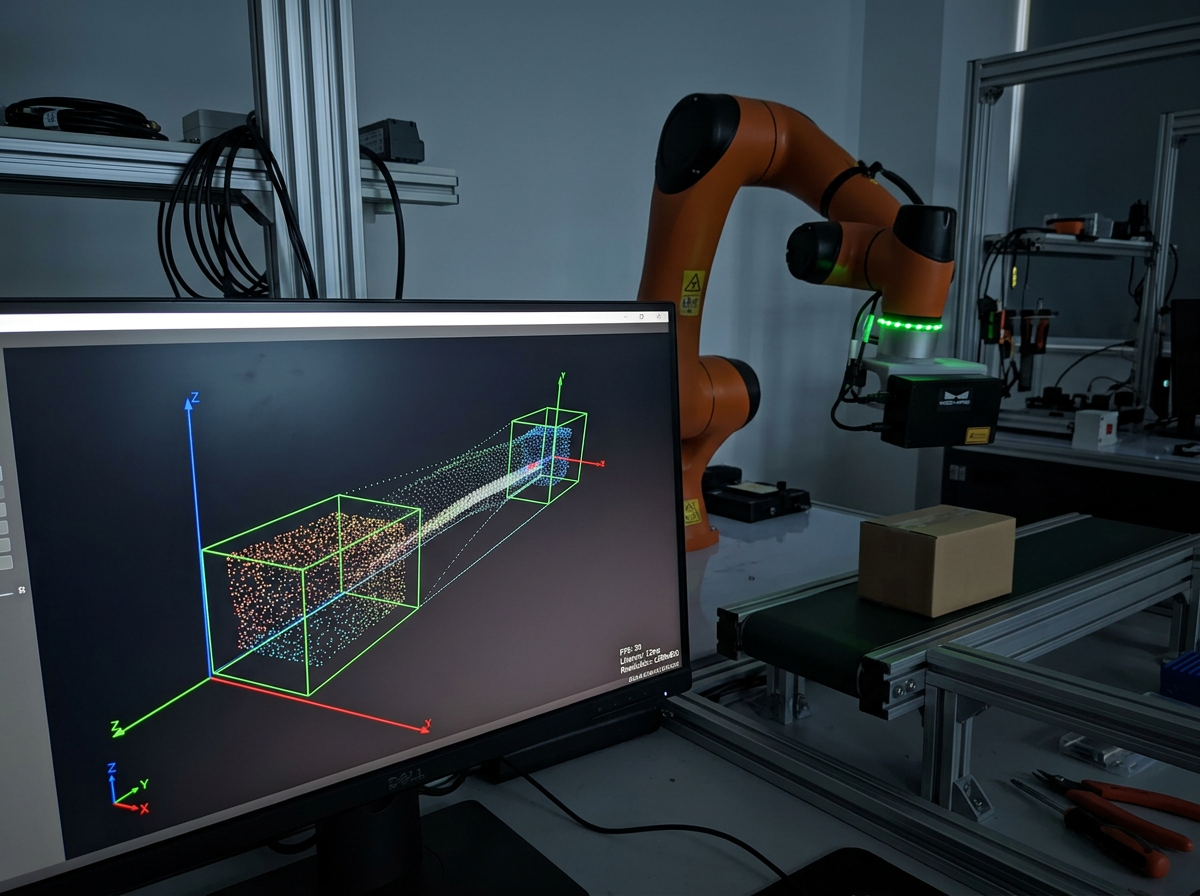
실시간 3D 포인트클라우드 추적실시간 3D 포인트클라우드 추적

이해를 돕기 위해 AI로 생성한 이미지입니다.

PROJECT 08

실시간 3D 오브젝트 트래킹 시스템 구현

프로젝트 목표

카메라 데이터 처리와 객체 인식·좌표 계산을 연결해, 움직이는 대상의 3차원 위치를 실시간으로 추적하는 시스템을 구현합니다.

프로젝트 수행 내용
데이터 수집·전처리 — 추적 대상과 촬영 조건을 정하고 입력 데이터 준비
객체 인식 적용 — 영상에서 추적할 대상을 구분하는 비전 알고리즘 적용
3D 위치 추적 — 대상의 3차원 위치를 계산하고 시간에 따른 변화 추적
처리 성능 개선 — 멀티스레딩·멀티프로세싱을 활용해 연산 부하 분산
통합 시스템 검증 — 연속 입력에서 추적 결과와 처리 지연을 점검하고 개선
혜택 01

취업지원

우수훈련생 우선추천
협약기업 채용 추천
협약기업 파트너사 채용추천
한국인공지능산업협회 회원사 채용지원

수료 후 6개월 기간 동안
취업매칭

···

혜택 04

한화로보틱스
수료증 발급

혜택 07

400만원 상당의
노트북 무상대여

혜택 02

훈련생 및 팀 포상

최우수·우수 훈련생
최우수·우수 프로젝트팀

장학금 및 회식비 지급

···

혜택 05

AI & Big Data Show
최우수팀 전시 공간 지원

혜택 08

훈련비
전액 국비지원

혜택 03

스터디 진행

자격증 취득 챌린지 스터디
공모전 챌린지 스터디
기타 자율스터디

회식비 1차지원
+ 목표달성 시 추가지원

···

혜택 06

참여기업
현직자 특강

혜택 09

훈련장려금(교통비, 식비)
월 40만원 ~ 90만원 지원

지원절차

한화로보틱스 HCR-3A 활용 로봇(Physical AI) 테크 스쿨, 이렇게 선발됩니다.

01

서류전형

~ 07월 09일 목요일 11:00

상단의 ‘신청하기’ 버튼에 접속하여
신청서를 작성 후 제출합니다.

02

서류전형 합격 발표

1차 : 06월 19일 금요일 / 2차 : 07월 09일 목요일

서류 합격자는 공지된 날짜에 맞춰
개별적으로 면접 일정을 안내드립니다.(1차, 2차는 기간 차이로 한번만 합격하면 면접예정)

03

선발 면접

07월 10일 금요일

면접은 비대면으로 진행됩니다.

04

최종 합격

~ 07월 13일 월요일

선발 면접 후, 최종 합격자는 공지된 날짜에 맞춰 개별 안내드립니다.

05

고용24 등록

~ 07월 16일 목요일

최종 합격자는 고용24 홈페이지에서 과정 신청을 완료해주시면 됩니다.

오프라인 강의의
장점을 최대로

훈련과 취업에 몰입할 수 있는 공간입니다.

훈련과 취업에 몰입할 수 있는 공간입니다.

mobile background
자주 묻는 질문
mobile background

프로젝트는 CATIA, SIMULIA, ENOVIA, CAPSTONE 등 총 4번을 진행하게 되며 각 주제마다 팀을 구성하여 진행하게 됩니다.
최종적으로 개인이 취업에 사용할 수 있는 포트폴리오를 작성하고 결과물을 도출하게 됩니다.

비전공자도 지원이 가능합니다. 다만, 제품 설계, 도면작도 및 해석, 공차론, CATIA V6 Mobility 설계 등 과정 특성상 어려운 내용들을 담고 있으니, 이 점을 충분히 숙지하고 지원하시길 바랍니다.

재학생이나 휴학생도 전체 일정에 지장이 없다면 신청이 가능합니다.

내일배움카드는 고용노동부 1350 혹은 직업훈련포털(www.hrd.go.kr)을 통해 카드 발급 자격을 확인한 후 발급 신청이 가능합니다.

발급 완료일까지 1주 이상 소요되며, 최소 개강 7일 전에 발급이 완료되어야합니다.

국가기간전략산업직종 훈련을 참여했더라도 K디지털트레이닝 수강이 가능합니다.
단, K디지털트레이닝 과정은 1인 1회 한하여 수강이 가능하기 때문에, 이전에 K디지털트레이닝 과정을 참여했다면 참여가 불가능합니다.

월~금, 9시부터 18시까지 100% 오프라인으로 강의를 진행합니다.

참여자의 소득과 재산 등에 따른 두 가지 유형에 해당되는 분은 훈련장려금을 받을 수 있습니다.


1유형은 매월 50만원(구직촉진수당), 2유형은 훈련참여지원수당 등을 받으실 수 있으며,

자세한 내용은 국민취업지원제도 홈페이지 또는 관할 고용센터에 문의바랍니다.


훈련기간 동안 월 20만원이 기본적으로 지급되고, K디지털트레이닝 특별훈련수당 11만 6천원이 추가로 지급되어 총 31만 6천원을 받을 수 있습니다.
단, 단위기간별 80%이상의 출석률이 되어야 받을 수 있습니다.

*재직자
취업을 목적으로 하는 교육과정이므로 재직자는 선발대상에서 제외됩니다.

*퇴사예정자
퇴사예정이신 경우 수강이 가능합니다.
단, 재직자 자격으로 수강신청을 한 경우 훈련장려금 수령에 지장이 있으므로, 개강 전 고용보험상실 신고를 완료할 것을 권장합니다.

*대학생
훈련 일정에 지장이 없는 경우에만 가능하며, 내일배움카드 지원 자격은 아래와 같습니다.

① 4년제 대학 재학생은 2학년 2학기 종료 시점부터 지원 가능
② 3년제 대학 재학생은 1학년 2학기 종료 시점부터 지원 가능
③ 2년제 대학 재학생은 입학 시점부터 지원 가능
④ 그 외 5~6년제 대학 재학생은 각각 3학년 2학기, 4학년 2학기 종료 시점부터 지원 가능


상호명 : 구디아카데미 대표자 : 이승엽
전화 : 02-818-7950 팩스 : 02-818-7964
개인정보책임자 : 주승재 / jsj@goodee.co.kr

사업자등록번호 : 457-85-00300
 
본관 : (08505) 서울특별시 금천구 가산디지털2로 95(가산동, km타워) 2층, 3층 

Copyright ⓒ GooDee Academy. All rights reserved.

상호명 : 구디아카데미
대표자 : 이승엽ㅤ전화 : 02-818-7950ㅤ팩스 : 02-818-7964
개인정보책임자 : 주승재 / jsj@good
ee.co.krㅤ사업자등록번호 : 457-85-00300
 
본관 : (08505) 서울특별시 금천구 가산디지털2로 95(가산동, km타워) 3층 

Copyright ⓒ GooDee Academy. All rights reserved.